
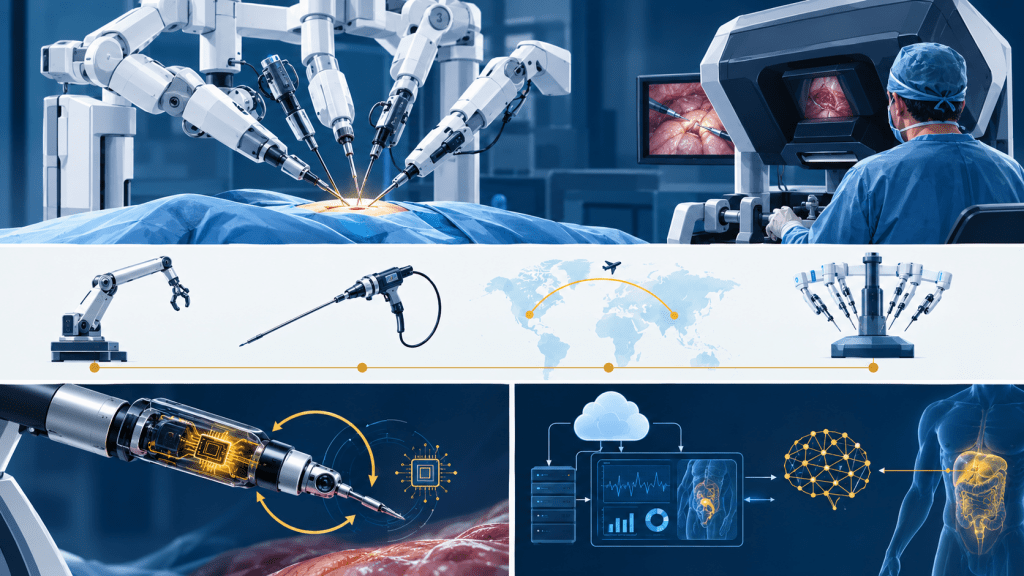
Em 1985, um braço robótico industrial chamado PUMA 560, originalmente projetado para linhas de montagem da indústria automotiva, foi adaptado pelo Dr. Yik San Kwoh, do Memorial Medical Center de Long Beach, na Califórnia, para posicionar uma agulha de biópsia cerebral guiada por tomografia computadorizada, com uma precisão que a mão humana não conseguia igualar. Foi o primeiro registro documentado de um robô participando ativamente de uma cirurgia. Nos anos seguintes vieram o AESOP, que segurava a câmera laparoscópica por comando de voz, e o ZEUS, sistema de telemanipulação usado em 7 de setembro de 2001 por Jacques Marescaux e sua equipe para operar, a partir de Nova York, uma paciente de 68 anos em Estrasburgo, na França, removendo sua vesícula em 45 minutos. O procedimento foi batizado de Operação Lindbergh em referência direta ao voo solo de Charles Lindbergh entre Nova York e Paris, em 1927: a ideia era a mesma, cruzar o Atlântico, só que agora não era um avião com um piloto a bordo, e sim um sinal cirúrgico com o “piloto” em terra firme. O nome também carregava um recado técnico: viabilizar aquela cirurgia dependeu de uma conexão de fibra óptica de alta velocidade, montada pela France Telecom, capaz de reduzir o atraso de transmissão o suficiente para permitir controle em tempo real dos instrumentos a milhares de quilômetros de distância.
O marco que consolidou a cirurgia robótica como prática clínica veio em 2000, quando o FDA aprovou o da Vinci Surgical System, da Intuitive Surgical. Duas décadas e meia depois, o portfólio da própria Intuitive ilustra bem até onde essa tecnologia chegou: o da Vinci evoluiu para uma plataforma robótica completa, com braços instrumentados controlados pelo cirurgião a partir de um console; o Ion Endoluminal System se especializou em procedimentos endoluminais, como broncoscopia e biópsia de nódulos pulmonares, sendo o único dispositivo diagnóstico da empresa; os instrumentos EndoWrist reproduzem o movimento articulado do punho humano com alta precisão; endoscópios e sistemas de visão 3D oferecem visualização magnificada e tridimensional do campo cirúrgico; grampeadores robóticos como o SureForm executam corte e sutura de tecido; e sistemas de energia cuidam da dissecção, coagulação e selagem de vasos. Ao redor de todo esse hardware, plataformas digitais como a My Intuitive reúnem dados cirúrgicos, ferramentas de aprendizado e painéis de desempenho para as equipes.
Esse crescimento não passou despercebido pela concorrência. Sistemas como o Hugo, da Medtronic, e o Versius, da CMR Surgical, chegaram ao mercado para disputar espaço com a Intuitive, o que tornou a proteção por patentes um campo de batalha ainda mais estratégico. E é aqui que a legislação brasileira impõe algumas regras bem específicas, que nem sempre coincidem com o que se prática nos Estados Unidos ou na Europa.
O que a lei brasileira tira da mesa
O artigo 10, inciso VIII, da Lei da Propriedade Industrial (Lei nº 9.279/1996) exclui da noção de invenção “os métodos cirúrgicos, terapêuticos e de diagnóstico, para aplicação no corpo humano ou animal”. Isso vale independentemente de quem executa o método. Se a reivindicação descreve passos aplicados diretamente sobre o corpo do paciente, seja pela mão do cirurgião, seja por um braço robótico, ela esbarra nessa proibição.
Um exemplo prático dessa armadilha aparece em casos reais de robótica cirúrgica examinados pelo INPI. Um pedido da Samsung Display para um “Joint Revision Surgery System and Method” recebeu uma exigência técnica evitável justamente por incluir reivindicações de método de tratamento, além de falhas de clareza e ausência de numeração de referência nas figuras. O pedido acabou concedido nos Estados Unidos e no Brasil (em menos de quatro anos, pela via PPH), mas ainda em exame na Europa. A lição é direta: quem redige o pedido pensando apenas no padrão americano corre o risco de tropeçar na exclusão brasileira.
O que pode ser protegido: o produto, não o método
A saída está em reivindicar o dispositivo, não o procedimento. Reivindicações de produto, voltadas à estrutura técnica e à funcionalidade do equipamento, podem ser patenteáveis e oferecem proteção contra fabricação, uso, venda e importação não autorizados no Brasil. Na prática, isso significa proteger o braço articulado, o conjunto de controle mestre-escravo, o grampeador, o sistema de energia, a arquitetura do endoscópio, e não “um método de sutura robótica” ou “um método de revisão articular assistido por robô”.
Um caso que mostra essa estratégia funcionando bem é o da Medical Microinstruments, cujo pedido BR112020023463-0, para um “Master Controller Assembly for a Robotic Surgery System”, foi concedido primeiro no Brasil e depois na Europa, tendo sido rejeitado nos Estados Unidos. O INPI se apoiou tanto em anterioridades estrangeiras quanto em achados próprios ao longo do exame, que durou seis anos contados da entrada via PCT.
Diagnóstico fora do corpo: a porta que fica aberta
A mesma exclusão do artigo 10 tem um contraponto importante: métodos de diagnóstico realizados fora do corpo do paciente, como testes laboratoriais envolvendo amostras, reagentes, centrifugação e processamento eletrônico, podem ser patenteados, porque não são diretamente aplicados ao corpo humano ou animal. Para sistemas como o Ion, isso abre espaço para proteger os componentes de processamento de imagem e navegação usados na etapa diagnóstica, desde que a reivindicação não descreva o ato de inserir o instrumento no paciente.
Software embarcado x software puramente digital
Cirurgia robótica hoje é, em boa parte, software. E aqui vale separar duas frentes:
- Software embarcado: controla braços, sensores e atuadores como parte do hardware. A estratégia de redação deve enfatizar a interação entre hardware e software e o efeito técnico gerado, não o algoritmo isoladamente.
- Software puramente digital: plataformas de aprendizado, modelos 3D interativos para planejamento cirúrgico, painéis de performance. Aqui a reivindicação precisa identificar a arquitetura técnica específica ou a solução técnica concreta, evitando descrever apenas o conceito de negócio ou a funcionalidade abstrata por trás do sistema.
Essa divisão reflete o entendimento consolidado na Resolução nº 158/2016 do INPI: o programa de computador em si, entendido como o código-fonte, não é considerado invenção. Mas invenções que combinam características de processo ou produto com etapas executadas por software, produzindo um efeito técnico que vai além da interação normal entre software e hardware, podem ser protegidas.
E a tela do sistema também pode ser protegida
Além da patente, o desenho da interface gráfica de monitoramento e controle pode receber proteção por desenho industrial, cobrindo o padrão ornamental aplicado à tela. O Brasil já concedeu registros nesse formato, como o BR 30 2022 001585-7, para um padrão ornamental aplicado a uma interface gráfica de usuário. É uma camada de proteção complementar, útil especialmente para os elementos visuais dos consoles e painéis das plataformas digitais.
Inteligência artificial embarcada nos sistemas
Sistemas cirúrgicos incorporam cada vez mais módulos de inteligência artificial, e vale separar dois cenários bem diferentes, seguindo a mesma lógica já usada para software embarcado x puramente digital.
Há a IA embarcada no próprio hardware, atuando em tempo real durante a cirurgia. É o caso de grampeadores como o SureForm, que monitoram a compressão do tecido e fazem ajustes automáticos para aumentar a precisão da grampeada, ou de tecnologias de feedback de força, que captam a pressão exercida na ponta do instrumento e traduzem isso em sensação tátil para o cirurgião no console. Nesses casos, o algoritmo de IA está integrado a um laço de sensor e atuador físico, produzindo um efeito técnico direto e mensurável (menos força aplicada ao tecido, ajuste automático de compressão). A estratégia de redação de patente aqui segue a mesma lógica do software embarcado: destacar a interação entre o modelo de IA, os sensores, os atuadores e o resultado técnico obtido, não o algoritmo isoladamente.
Há também a IA puramente digital e analítica, que atua fora do laço de controle físico da cirurgia. É o caso de ferramentas como o Case Insights, que processam dados do sistema, vídeo e cinemática do procedimento após o fato, gerando indicadores objetivos de desempenho para o cirurgião estudar e aprimorar sua técnica. Essa camada roda em nuvem, sem interferir diretamente nos braços ou instrumentos durante a operação. Para esse tipo de reivindicação vale o mesmo cuidado do software puramente digital: é preciso identificar a arquitetura técnica específica do processamento (como os dados são estruturados, correlacionados e transformados em métricas), e não apenas descrever o conceito de negócio de “analisar o desempenho do cirurgião”.
Em ambos os casos, incide o mesmo pano de fundo regulatório: o INPI abriu, em outubro de 2025, consulta pública sobre diretrizes de exame para invenções relacionadas a IA, inspiradas na decisão T 1699/21 do EPO quanto ao nível de divulgação exigido. A proposta, ainda em fase de consulta, é que o pedido descreva com clareza quatro blocos, independentemente de a IA estar embarcada no hardware ou rodando puramente em software: os dados de entrada e saída e a correlação entre eles, o método computacional (modelo, parâmetros e hiperparâmetros), o método de treinamento (divisão do conjunto de dados, técnicas, validação e testes) e os resultados, com métricas de validação e eficiência. Como a diretriz ainda não foi consolidada, vale acompanhar sua versão final antes de fechar a estratégia de redação de pedidos que dependam fortemente de componentes de IA.
Um caminho mais rápido para quem tem prioridade estrangeira
Para quem já obteve um resultado favorável em outro escritório, vale conhecer o Programa de Patentes com Exame Prioritário (PPH). O Brasil aderiu ao Global PPH em julho de 2024, e a partir de 2025 a rede passou a contar com 35 escritórios parceiros. Na fase atual, vigente entre 2025 e 2029, o limite anual chegou a 3.200 pedidos, com até 1.000 por seção do IPC, e o prazo médio entre o pedido de PPH e a concessão na seção A gira em torno de 118 dias. Também existe fast track específico para tecnologias de tratamento de saúde, como HIV, câncer, doenças raras, doenças negligenciadas e emergências de saúde pública, conforme a Portaria INPI/PR nº 79/2022.
Em resumo
Um sistema robótico cirúrgico é, ao mesmo tempo, hardware sofisticado, software embarcado, plataforma digital e, cada vez mais, um produto com camadas de inteligência artificial embarcada e analítica. A lei brasileira não fecha a porta para nenhuma dessas frentes, mas exige atenção redobrada na forma como as reivindicações são escritas: o método aplicado ao corpo do paciente fica de fora, o dispositivo que o executa pode entrar, e cada camada de tecnologia (mecânica, software embarcado, software digital, design de interface, IA embarcada, IA analítica) tem sua própria estratégia de proteção.
Este artigo tem caráter informativo e não constitui parecer jurídico. A legislação e as resoluções do INPI mencionadas estão sujeitas a alteração.
Referências
BRASIL. Lei nº 9.279, de 14 de maio de 1996. Regula direitos e obrigações relativos à propriedade industrial. Brasília, DF, 1996.
BRASIL. Instituto Nacional da Propriedade Industrial. Resolução nº 093/2013. Rio de Janeiro: INPI, 2013.
BRASIL. Instituto Nacional da Propriedade Industrial. Resolução nº 124/2013. Rio de Janeiro: INPI, 2013.
BRASIL. Instituto Nacional da Propriedade Industrial. Resolução nº 158/2016. Rio de Janeiro: INPI, 2016.
BRASIL. Instituto Nacional da Propriedade Industrial. Resolução nº 169/2016. Rio de Janeiro: INPI, 2016.
BRASIL. Instituto Nacional da Propriedade Industrial. Portaria/INPI/PR nº 79, de 16 de dezembro de 2022. Rio de Janeiro: INPI, 2022.
BRASIL. Instituto Nacional da Propriedade Industrial. Portaria/INPI/PR nº 48/2024. Programa de Patentes com Exame Prioritário, Fase V. Rio de Janeiro: INPI, 2024.
MNIP. Patent Prosecution Guide for Foreign Patent Applicants. São Paulo: MNIP, 2024.
INTUITIVE SURGICAL. Integrated Intelligence in Robotic Surgery. Newsroom. Disponível no site institucional da Intuitive. Acesso em 2026.
INTUITIVE SURGICAL. da Vinci 5. Disponível no site institucional da Intuitive. Acesso em 2026.
KWOH, Y. S.; HOU, J.; JONCKHEERE, E. A.; HAYATI, S. A robot with improved absolute positioning accuracy for CT guided stereotactic brain surgery. IEEE Transactions on Biomedical Engineering, v. 35, n. 2, p. 153-160, 1988.
MARESCAUX, J.; LEROY, J.; GAGNER, M.; RUBINO, F.; MUTTER, D.; VIX, M.; BUTNER, S. E.; SMITH, M. K. Transatlantic robot-assisted telesurgery. Nature, v. 413, p. 379-380, 2001.
CAMARILLO, D. B.; KRUMMEL, T. M.; SALISBURY JR., J. K. Robotic technology in surgery: past, present, and future. The American Journal of Surgery, v. 188, n. 4, supl. 1, p. 2S-15S, 2004.
